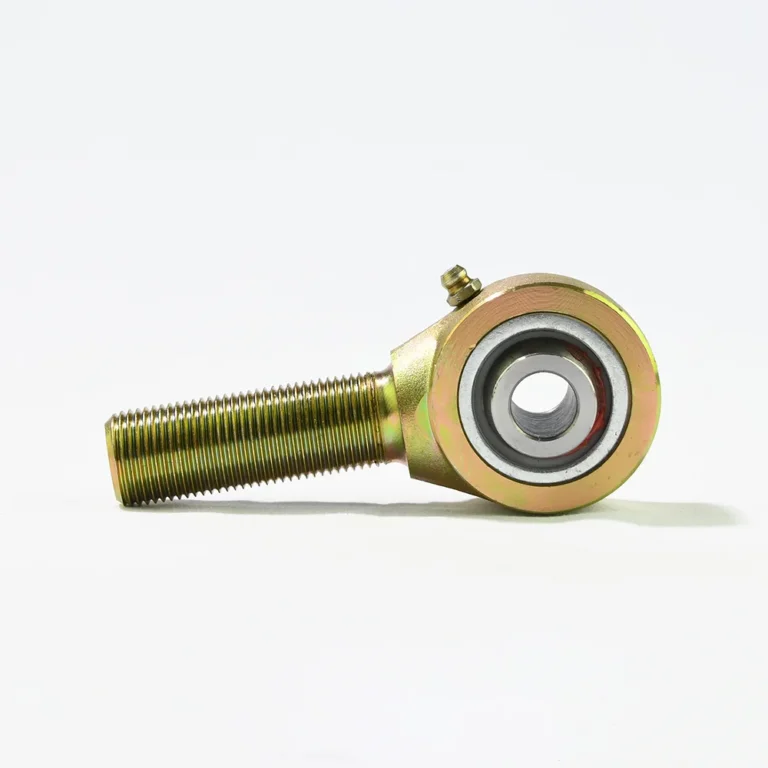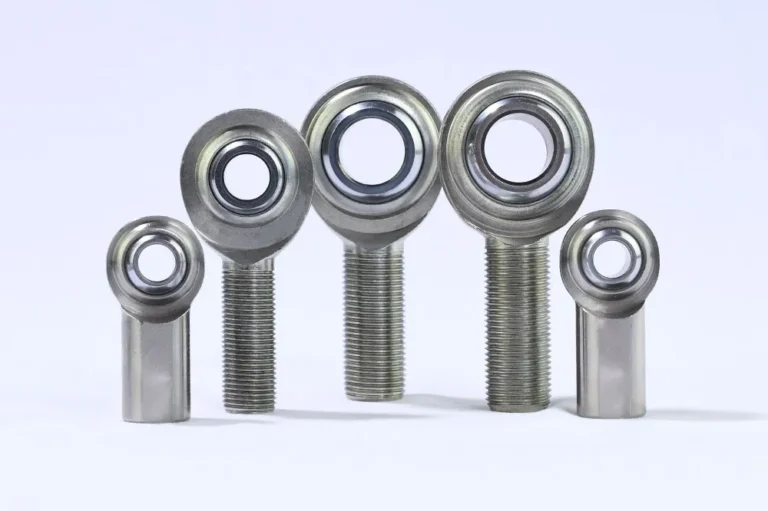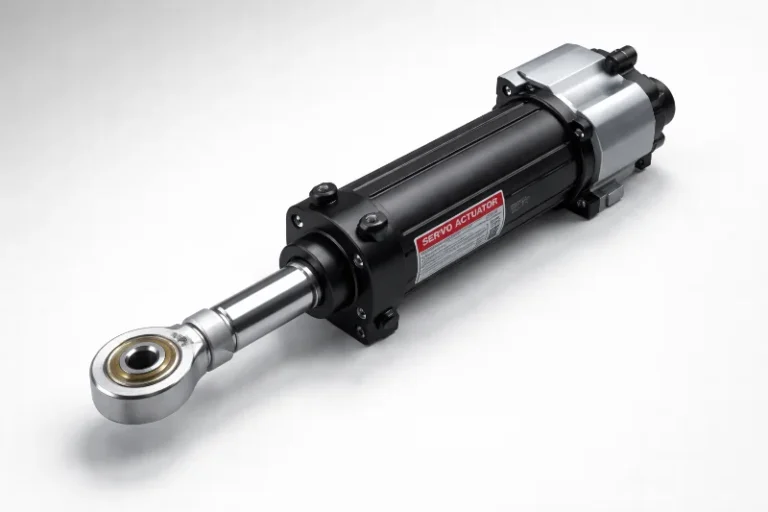
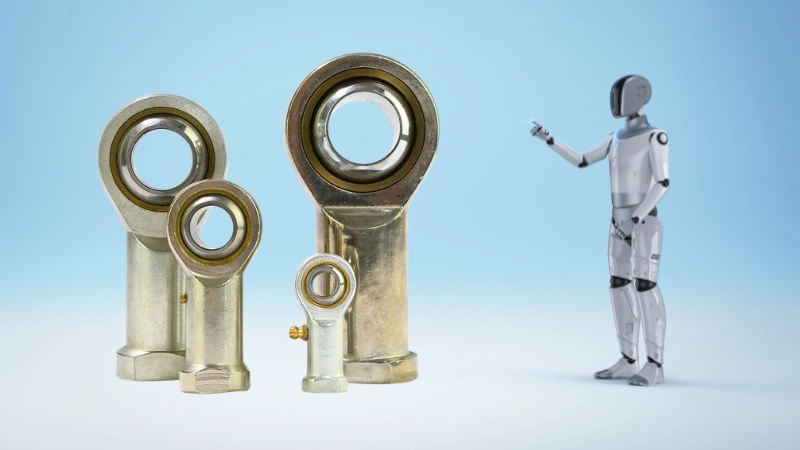
Dans le domaine de la robotique humanoïde en pleine évolution, l’attention se porte souvent sur l’intelligence artificielle (IA) et les algorithmes d’apprentissage automatique. Cependant, les composants mécaniques qui permettent à ces robots d’imiter les mouvements humains sont tout aussi cruciaux, et l’un de ces composants essentiels est la rotule (également connue sous le nom de joint Heim). Ces composants sont la clé de l’articulation des robots humanoïdes, permettant des mouvements fluides et proches de l’humain dans diverses articulations. Parmi les différents types de configurations d’articulations robotiques, la configuration rotation + bielle est l’application la plus courante des rotules.
Qu’est-ce que la configuration rotation + bielle ?
Voici un diagramme illustrant les différents mécanismes de pied d’un robot humanoïde.
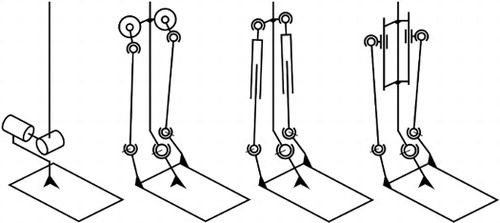
Les robots humanoïdes utilisent généralement une combinaison d’actionneurs rotatifs et linéaires pour optimiser l’équilibre du corps et l’inertie du mouvement. Les articulations de ces robots présentent principalement trois configurations de base, la configuration rotation + bielle étant la principale configuration dans laquelle les rotules sont utilisées.
Configuration rotation + bielle: Il s’agit d’un actionneur rotatif combiné à un mécanisme de bielle. Le système traduit le mouvement rotatif d’un moteur en une trajectoire spécifique de mouvement rectiligne ou oscillant. Il offre flexibilité et performance dynamique, essentielles à l’articulation des joints d’un robot humanoïde.
Configuration rotation + linéaire: Ce système intègre une vis à rouleaux planétaire ou une vis à billes entraînée par un moteur pour convertir directement le mouvement rotatif en mouvement linéaire à forte poussée.
Configuration rotation + rotation: Cette configuration repose sur un système « moteur + réducteur » pour obtenir une sortie purement rotative. Elle est couramment utilisée dans les articulations nécessitant de grandes rotations angulaires, comme les articulations de l’épaule ou de la hanche. Le réducteur garantit une densité de couple élevée et un agencement compact.
Parmi celles-ci, la configuration rotation + bielle est la plus utilisée pour l’articulation des joints des robots humanoïdes, notamment pour contrôler les mouvements de flexion comme ceux des genoux et des chevilles.
Pourquoi la configuration rotation + bielle est-elle idéale pour les rotules ?
Voici deux diagrammes montrant comment la configuration rotation + bielle est mise en œuvre dans les robots humanoïdes.
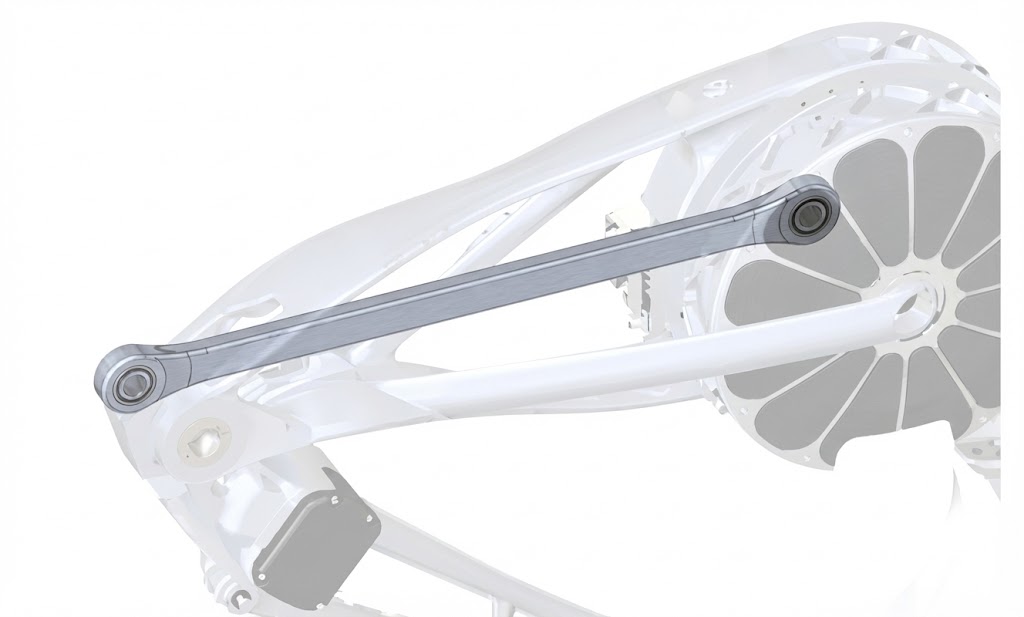
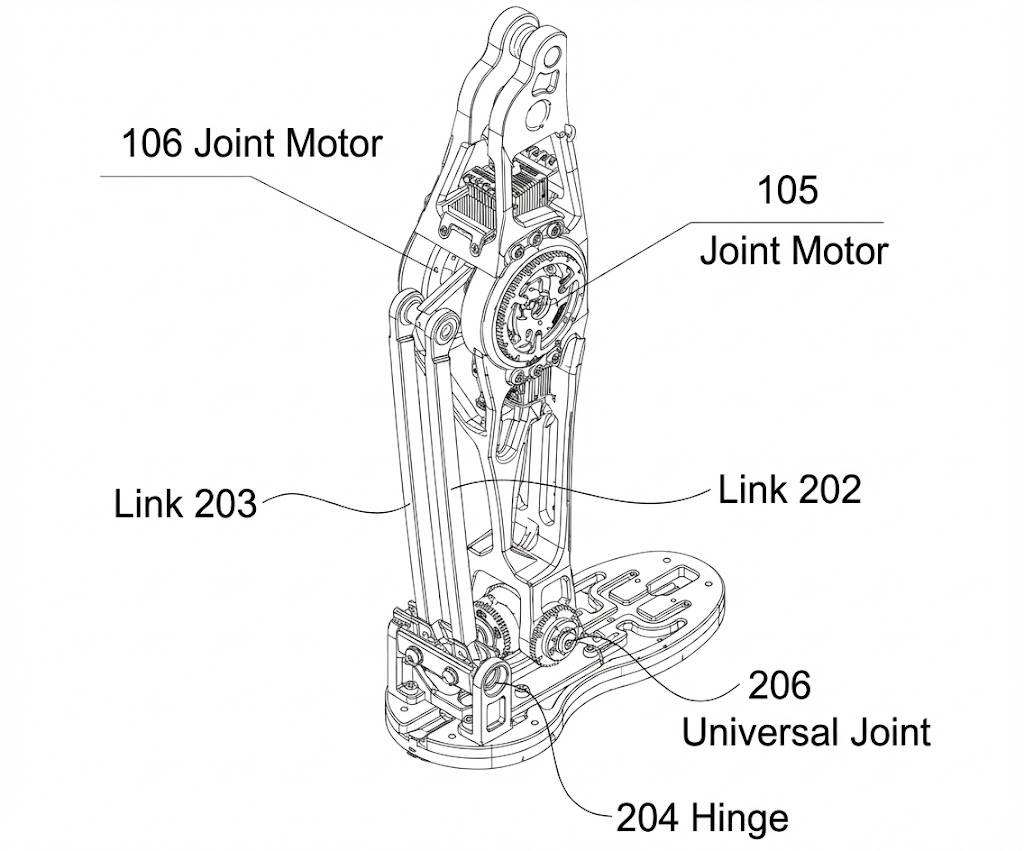
Source :Agibot
La configuration rotation + bielle présente des avantages uniques qui la rendent particulièrement adaptée aux robots humanoïdes. Voici pourquoi elle se distingue comme la principale application des rotules :
Structure compacte: La configuration rotation + bielle offre une conception compacte, ce qui la rend idéale pour les petits espaces nécessitant de grandes amplitudes de mouvement. Cela permet une utilisation efficace de l’espace dans les robots humanoïdes.
Double fonctionnalité: Le système sert à la fois d’entraînement et de composant porteur, simplifiant la structure globale et réduisant le nombre de pièces nécessaires. Cela rationalise la conception du robot et réduit sa complexité.
Trajectoires contrôlées: Avec le mécanisme rotation + bielle, la trajectoire du mouvement est hautement contrôlable, permettant des mouvements plus précis, proches de l’humain et non uniformes. C’est essentiel pour les robots qui doivent effectuer des tâches complexes et variées.
Haute tolérance au couple et aux forces de réaction: La structure rigide du système de bielle peut supporter un couple et des forces de réaction importants, ce qui est important pour les robots humanoïdes qui doivent maintenir leur stabilité et effectuer divers mouvements dans différentes conditions.
Efficacité des coûts: Par rapport aux autres configurations, le système rotation + bielle tend à être plus rentable, ce qui en fait un choix privilégié pour de nombreuses applications robotiques.
Application des rotules dans la configuration rotation + linéaire
Voici un diagramme montrant la configuration rotation + linéaire utilisée dans leXPeng Ironau niveau du bras, de la jambe et de la cuisse du robot.
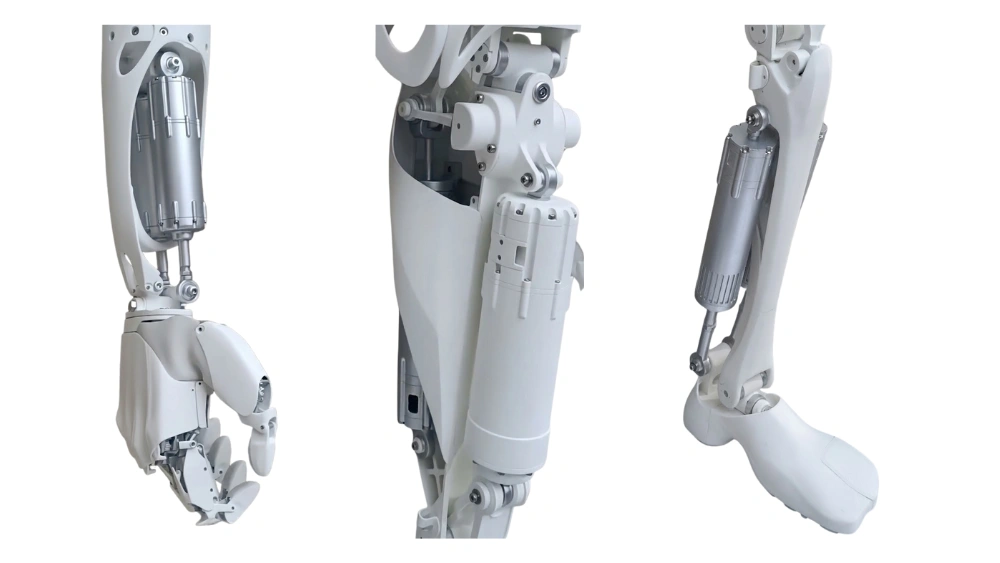
Bien que la configuration rotation + bielle soit la principale application des rotules dans les robots humanoïdes, la configuration rotation + linéaire utilise également des rotules sur certaines parties. Cette configuration intègre des degrés de mouvement rotatif et linéaire dans la même unité d’entraînement, ce qui la rend adaptée aux tâches nécessitant une charge élevée, de la stabilité, de la flexibilité et un retour perceptif.
Le système rotation + linéaire présente plusieurs avantages notables :
Efficacité de l’espace: La possibilité d’utiliser des actionneurs plus longs et plus puissants dans un espace compact se traduit par une meilleure force de sortie. C’est crucial pour les robots humanoïdes qui doivent soulever des objets lourds ou maintenir l’équilibre pendant des mouvements dynamiques.
Capacités d’autoverrouillage: L’actionneur linéaire de ce système peut être conçu pour s’autoverrouiller, améliorant l’efficacité énergétique et la stabilité pendant le fonctionnement.
Fonctionnalité améliorée: La conception du système permet une poussée améliorée dans le bras supérieur (imitant le biceps), une plus grande liberté de mouvement de la main et une interférence réduite de l’avant-bras dans les systèmes de retour visuel, améliorant la précision de positionnement visuel du robot.
Quand les rotules ne sont pas nécessaires : la configuration rotation + rotation
Voici la disposition structurelle durobot humanoïde Agibot X1, illustrant comment une architecture d’articulations entièrement rotative empile plusieurs moteurs d’articulation pour fournir un mouvement multi-degrés de liberté.
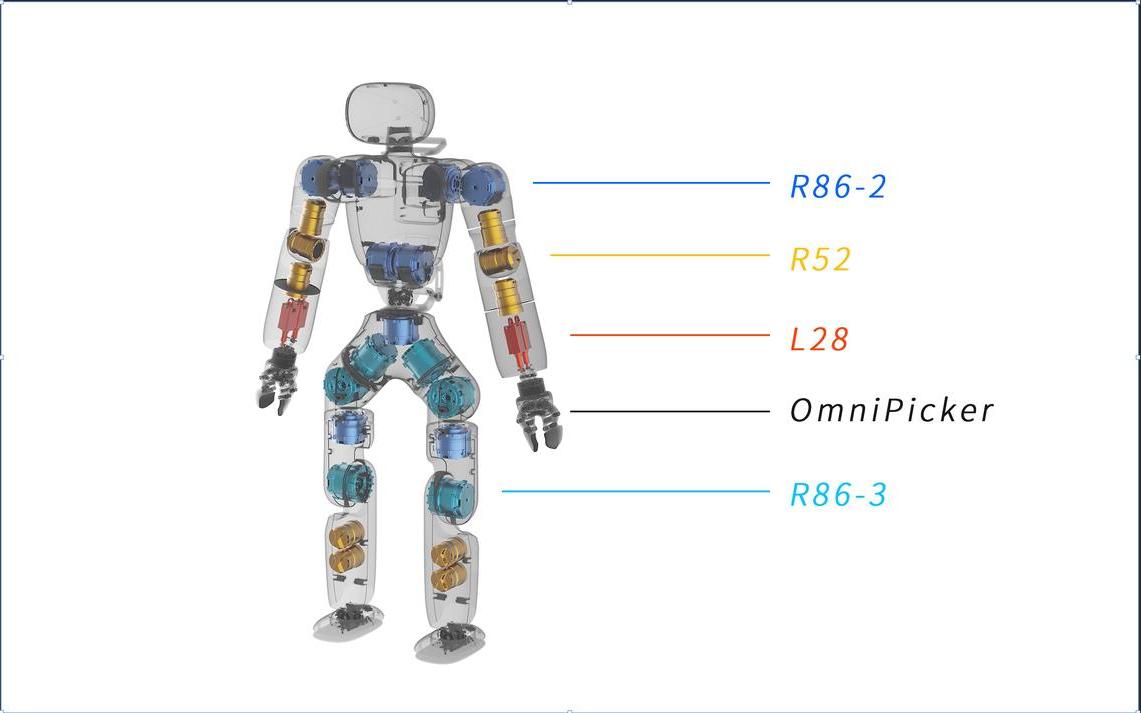
D’un autre côté, la configuration rotation + rotation ne nécessite généralement pas de rotules. Cet ensemble se compose de deux ou plusieurs actionneurs rotatifs (généralement des servos) connectés en série pour former une articulation à plusieurs degrés de liberté. Chaque actionneur contrôle un degré de liberté en rotation, avec des contraintes fixes entre les actionneurs.
Le principal avantage de la configuration rotation + rotation est sa capacité à fournir des degrés de liberté élevés, permettant la construction d’articulations composites à 2-3 degrés de liberté. Cette configuration permet à chaque degré de liberté de bénéficier d’un contrôle rotatif indépendant, offrant un fort découplage du mouvement.
Cependant, la configuration rotation + rotation présente également certains inconvénients :
Consommation d’énergie élevée: Le fonctionnement simultané de plusieurs moteurs augmente la consommation d’énergie, ce qui peut être inefficace, en particulier dans les applications sensibles à l’énergie.
Inertie accrue: Le système de moteurs combiné entraîne une inertie rotationnelle plus élevée, ce qui peut nuire aux performances dynamiques et à la vitesse de mouvement.
Conclusion
Les rotulessont des composants cruciaux desrobots humanoïdes, en particulier dans des configurations comme le système rotation + bielle, où elles servent à la fois de mécanisme d’entraînement et de composant porteur. Leur capacité à fournir des mouvements contrôlés, flexibles et proches de l’humain les rend indispensables pour atteindre des mouvements dynamiques de haute performance dans les robots humanoïdes. Face à la demande de solutions efficaces et rentables pour l’articulation robotique, le rôle des rotules est appelé à croître à mesure que la robotique humanoïde continue de progresser.