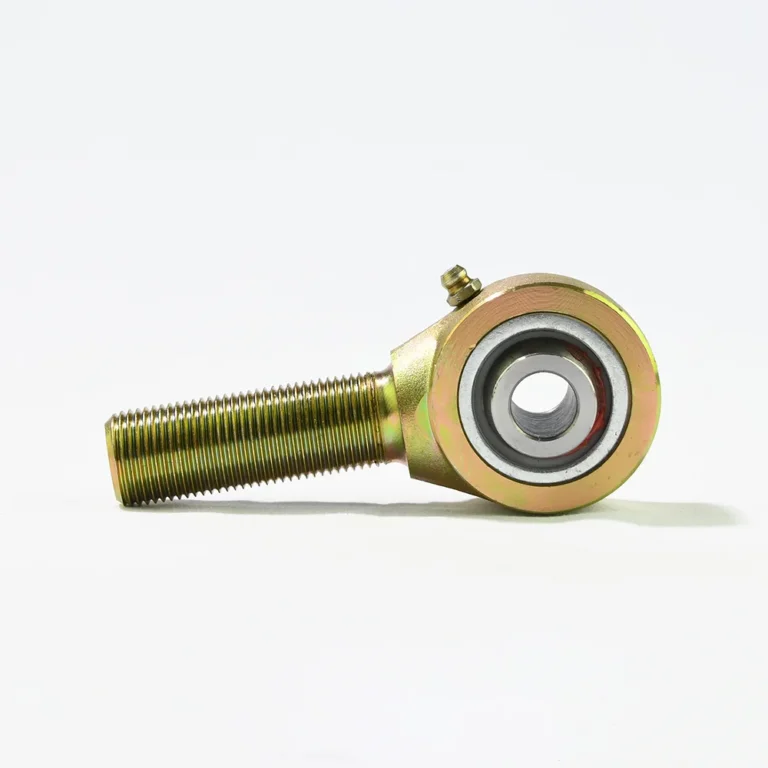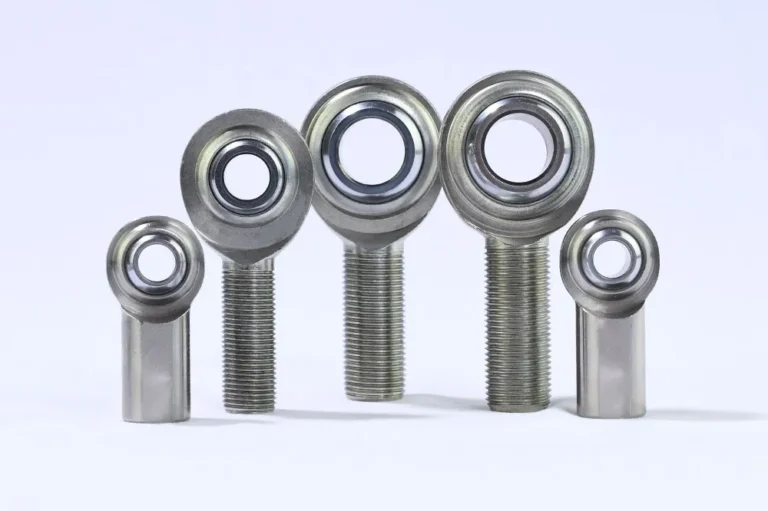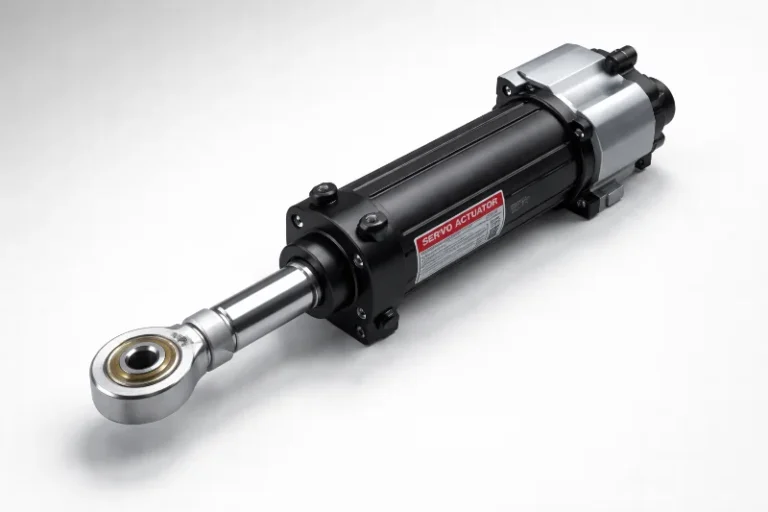
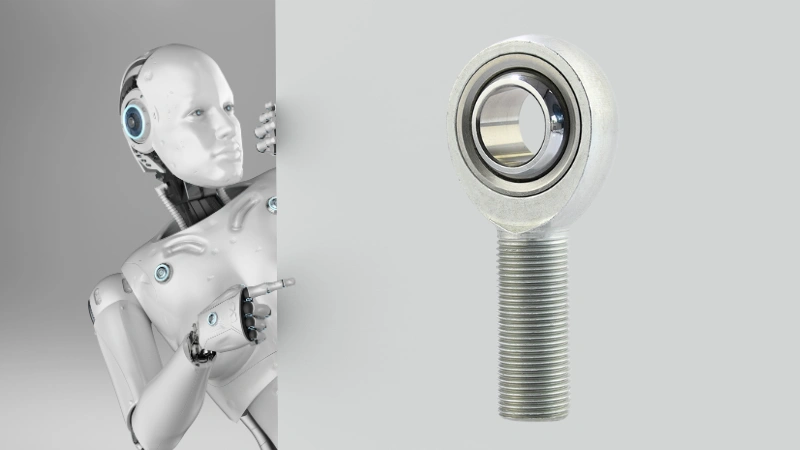
Les discussions sur les robots humanoïdes se concentrent souvent sur l’intelligence artificielle (IA), l’apprentissage profond et la planification du mouvement. Cependant, les composants mécaniques qui permettent à ces robots d’exécuter des mouvements complexes sont tout aussi critiques. L’un de ces composants essentiels est la rotule (également appelée articulation Heim). Ces articulations mécaniques sont au cœur de l’articulation des robots humanoïdes, facilitant un mouvement fluide, proche de l’humain, dans les différentes articulations.
Pour les professionnels de la conception mécanique, du sourcing ou des achats, déterminer la quantité précise de rotules dont un robot type a besoin est un calcul crucial. C’est un composant central qui influence la performance, le coût de fabrication et les besoins de maintenance à long terme. Nous analyserons la nécessité technique et estimerons les quantités sur la base des pratiques actuelles du secteur.
Le rôle de la rotule dans l’articulation humanoïde
Pourquoi un type de roulement spécifique est-il nécessaire lorsque des moteurs standards sont utilisés ? Parce que le mouvement robotique implique rarement une simple rotation à un seul axe. Les articulations humanoïdes, à l’image de l’anatomie humaine, doivent gérer des charges multidirectionnelles et complexes que les roulements standards ne peuvent pas gérer efficacement.
Un roulement conventionnel ne supporte qu’une rotation à un seul axe. En revanche, une rotule, avec sa surface de glissement sphérique, peut simultanément accommoder l’inclinaison, la déviation angulaire et de lourdes charges multidirectionnelles. Cette caractéristique d’auto-alignement est fondamentale pour obtenir un mouvement précis et fluide en robotique.
Ce composant est le plus souvent intégré dans la configuration rotative + biellette (une phrase clé sémantique). Lorsqu’un actionneur rotatif (moteur) est relié à un mécanisme multi-bielles, des points de pivot flexibles sont indispensables. La rotule assure cette connexion robuste et flexible, convertissant la puissance rotative en mouvements linéaires ou oscillants précis et complexes, en particulier dans les articulations comme le genou et la cheville où les mouvements sont hautement non linéaires.
Analyse des articulations clés
Le besoin total en rotules est fondamentalement dicté par les degrés de liberté (DDL) du robot et sa structure cinématique, en particulier là où la biellette d’actionneur est mise en œuvre dans la conception de robots humanoïdes.
Sur la base de l’analyse du secteur et de l’observation des conceptions avancées de robots bipèdes, nous pouvons dériver des quantités estimées pour les articulations principales.
**Remarque : Les conceptions de robots variant, ces chiffres représentent des dénombrements potentiels hautement plausibles fondés sur des approches structurelles courantes.
Le haut du corps : coudes et poignets
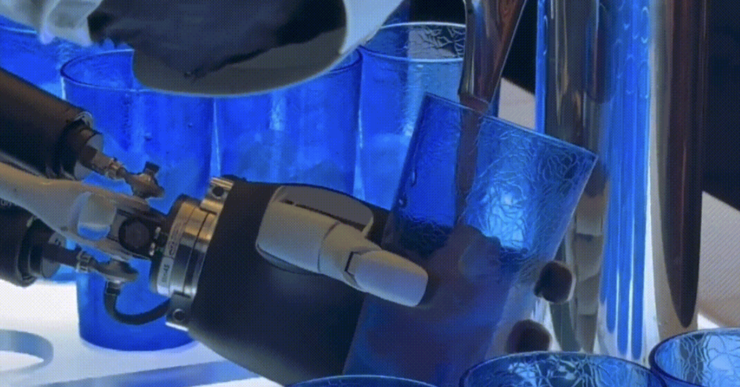
Voici une image de Tesla Optimus montrant la structure du coude.
Tangage et roulis
Rotation par déviation
Atteindre une dextérité de niveau humain nécessite une conception soignée, le poignet étant un point d’articulation critique pour les rotules.
Articulation du coude : Nous estimons une utilisation potentielle de 2 rotules par coude. Les systèmes de bielles sont souvent déployés ici pour optimiser la courbe de force dans un encombrement compact.
Articulation du poignet : Cette articulation exige un mouvement complexe multi-degrés de liberté (tangage, lacet et déviation latérale). Une conception reproduisant fonctionnellement le poignet humain requiert environ 3 rotules pour assurer une déviation flexible et une répartition équilibrée des charges sous des forces multidirectionnelles.
Total pour les deux bras (coudes + poignets) : 2 (coude) + 3 (poignet) = 5 rotules par bras.
Le bas du corps : chevilles, genoux et hanches
Les articulations du bas du corps subissent des impacts et des contraintes élevés, nécessitant une capacité de charge radiale élevée et d’excellentes propriétés anti-choc. Ces zones sont les principales applications des rotules lisses en robotique.
Voici une image de XPENG IRON montrant la structure de la cheville et du genou.
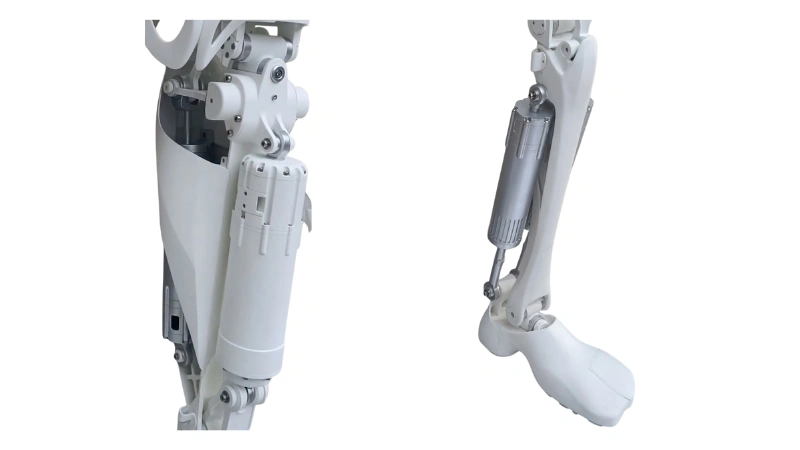
Articulation de la cheville : Cruciale pour la stabilité et l’absorption des forces de réaction du sol multidirectionnelles, la cheville utilise souvent une configuration à double configuration d’actionneurs linéaires nécessitant 3 rotules par cheville. Cela garantit la souplesse et la stabilité, ce qui en fait des articulations mécaniques essentielles des robots bipèdes.
- Articulation du genou : En analysant les structures bioniques et les mécanismes multi-bielles (comme le montrent les analyses du domaine public des genoux avancés), une seule articulation du genou pourrait utiliser jusqu’à 5 rotules. Cette quantité soutient le mécanisme de bielles complexe qui gère le couple, la charge et la trajectoire de mouvement lors d’actions exigeantes comme la marche et l’accroupissement.
Voici une image montrant la structure de la cheville et du genou du XPENG IRON.
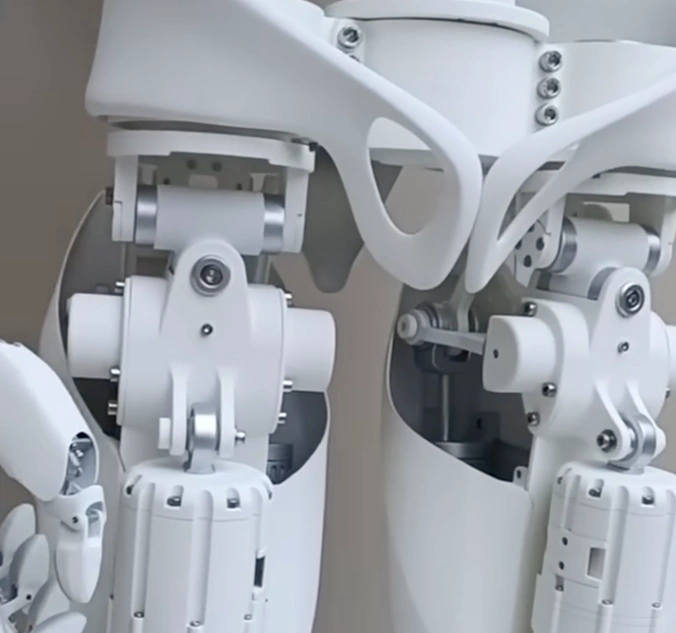
Articulation de la hanche : En tant que pivot central, la hanche requiert un nombre élevé de degrés de liberté (balancement avant, levée latérale, rotation). L’utilisation d’une structure de bielles offre des avantages en simplicité structurelle, en coût et en gain de place. Une seule articulation de hanche intègre probablement entre 3 et 5 rotules.
Les doigts
La quête d’une véritable capacité de manipulation nécessite des composants complexes pour les articulations des manipulateurs robotiques.
Doigts (main agile) : Pour les conceptions employant une solution de bielles afin de maximiser la simplicité structurelle et la flexibilité, chaque articulation de doigt pourrait utiliser de 2 à 4 rotules. Si un robot intègre cinq doigts par main, la quantité augmente rapidement. Pour un décompte conservateur, nous estimons 2 rotules par point d’articulation du doigt.
Une estimation totale plausible
Pour répondre directement à la question, « Combien de rotules faut-il pour un robot humanoïde ? » nous compilons une estimation conservatrice basée sur les quantités d’application monoaxe discutées. Ceci représente un modèle cinématique plausible (une phrase clé longue traîne), et les chiffres réels varieront selon la conception spécifique des articulations du robot humanoïde.
| Emplacement de l’articulation | Rotules estimées par articulation | Articulations totales (G+D) | Total estimé de rotules |
|---|---|---|---|
| Poignet | 3 | 2 | 6 |
| Coude | 2 | 2 | 4 |
| Genou | 5 | 2 | 10 |
| Cheville | 3 | 2 | 6 |
| Hanche | 3 | 2 | 6 |
| Doigts (5 doigts/main) | 2 (par doigt) | 10 | 20 |
| Sous-total conservateur | – | – | 52 |
Un seul robot humanoïde, utilisant des systèmes de bielles robustes dans ses articulations et mains principales, pourrait nécessiter de manière conservatrice environ 52 rotules.
Considérations finales
L’idée principale ici est que la rotule, malgré sa petite taille, est un composant significatif de la nomenclature totale (BOM) en raison de sa quantité requise élevée — potentiellement plus de cinquante unités par robot, ce qui générera des opportunités de vente de milliards de dollars.
Pour les professionnels qui sélectionnent ces pièces, les critères de sélection sont très spécifiques : vous avez besoin d’un contrôle élevé du jeu et de la rigidité dans les articulations robotiques, d’une excellente capacité de charge radiale et d’une conception compacte. Le choix du bon roulement auto-aligneur pour la robotique influence directement la précision d’articulation du robot et sa fiabilité opérationnelle à long terme.
À mesure que la production de masse des robots humanoïdes approche (passage à des millions d’unités), la demande de rotules de haute qualité, durables et rentables entraînera une croissance substantielle du marché. Ces composants sont des facilitateurs mécaniques essentiels, permettant les capacités avancées de la prochaine génération de robotique.